Home > News > Company News
Publisher: Administrator Date:2026-09-28
近日,深圳科敏传感集团全资子公司——中科敏微传感技术(常州)研发中心,正式发布基于玻璃微熔一体化集成方案的机器人灵巧手力传感器。
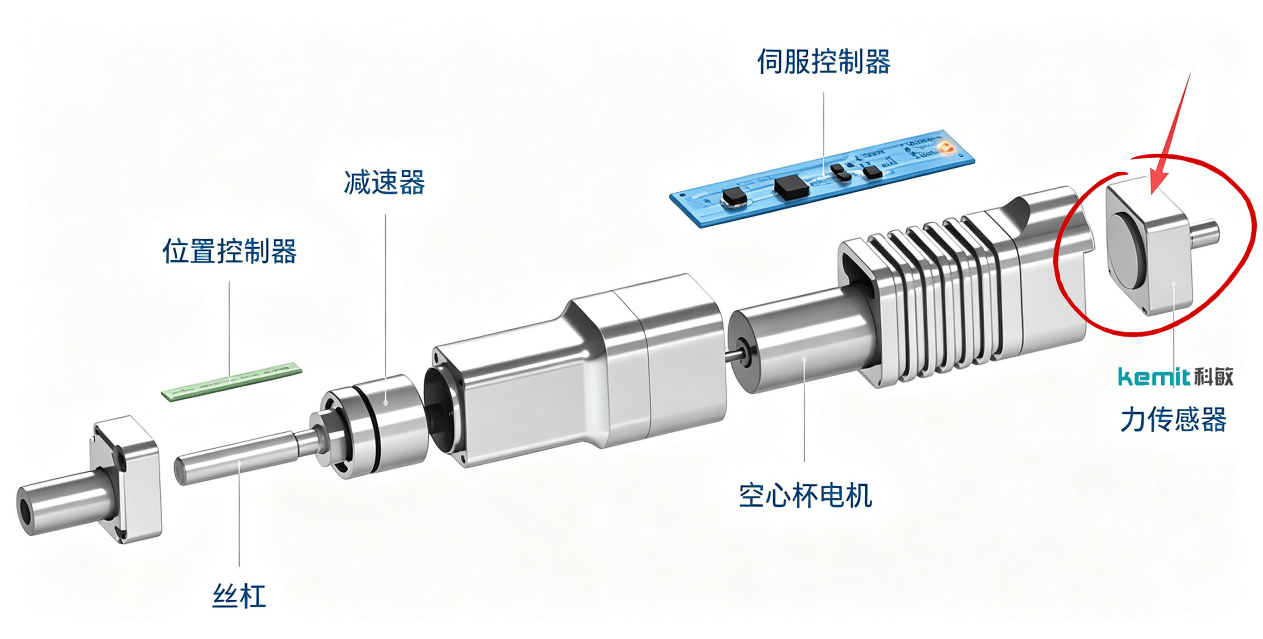
该产品率先将玻璃微熔工艺应用于灵巧手微型力传感场景,并实现产品化落地,打破了行业长期依赖的传统应变片技术路线,攻克人形机器人指尖力感知长期稳定性难题,标志着我国在高端机器人力触觉核心零部件领域实现重大原创突破。
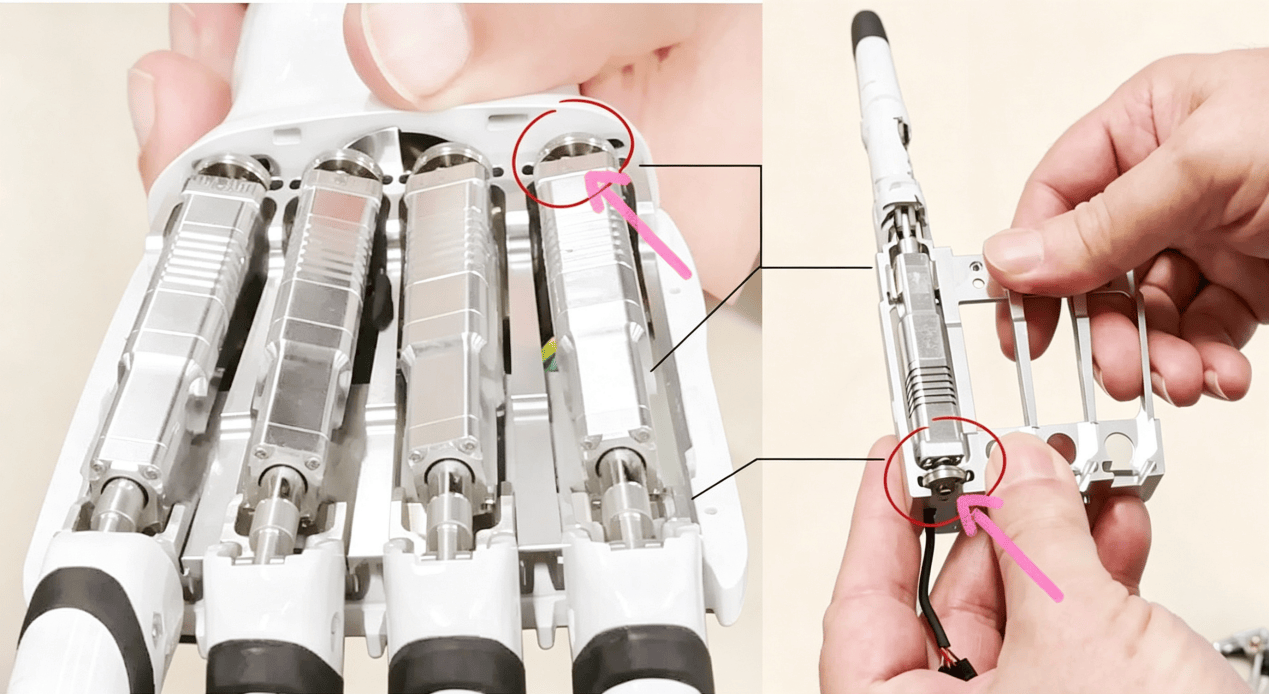
人形机器人、协作机器人灵巧手是具身智能落地的核心载体,而指尖力传感器相当于机器人的“触觉神经”,决定精密抓取、柔性交互、易碎品操作等场景的可靠性。
长期以来,全球灵巧手力传感器主流方案采用应变片粘接工艺:依靠有机胶水将应变片粘贴在弹性基体表面。
胶层属于有机材料,天然存在短板,在温度变化、持续循环受力工况下,容易老化失效,带来零点漂移、应力蠕变、信号迟滞等问题;
同时原始输出信号微弱,在灵巧手指尖狭小空间内,信号极易受电磁干扰,需要后端额外配套信号调理电路,增加结构体积与布线难度,制约灵巧手小型化、高可靠量产落地,高端产品长期被海外厂商主导。
中科敏微常州研发中心团队另辟蹊径,创造性采用玻璃微熔+内置放大电路一体化集成架构。
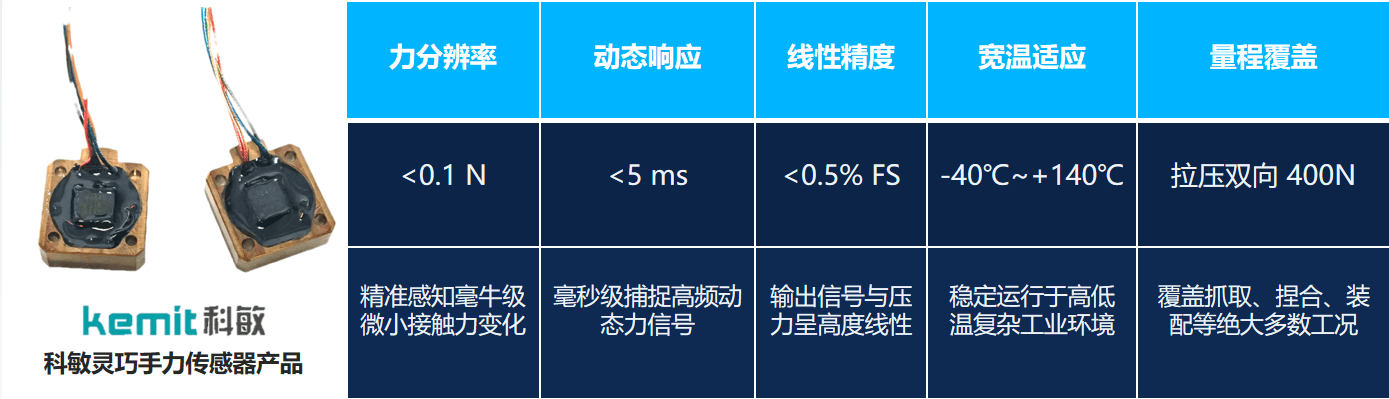
产品摒弃有机胶粘接模式,采用高温玻璃微熔烧结工艺,将硅敏感芯片以无机玻璃介质熔合固化在弹性基体上,实现敏感单元与基体的[敏感词]结合,从根源消除胶层老化带来的蠕变、温漂缺陷。
与此同时,研发团队创新把信号放大、调理电路集成于传感单元内部,在传感器端就近完成微弱信号放大与初步补偿,输出信号信噪比显著提升,抗干扰能力大幅增强,大幅降低灵巧手结构设计与后端电控开发压力,完美适配灵巧手指尖毫米级的紧凑安装空间。
相较于传统应变片产品,这套区别于传统应变片的全新技术路径,具备多项核心优势:
首先是长期稳定性强,可承受数百万次往复加载,零点漂移控制能力大幅优化;
其次是宽温域性能稳定,高低温环境下力感知精度保持稳定;而且集成度高,传感与信号调理一体化,简化整机BOM与装配工序;
再就是产品兼容车规级可靠性标准,兼顾工业机器人、人形机器人的严苛工况需求。
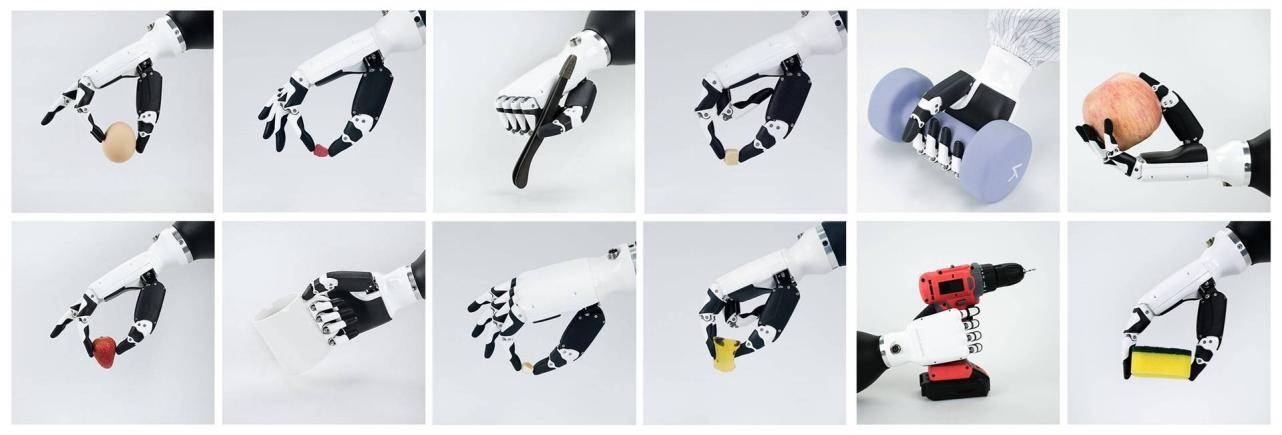
该款传感器同时面向机器人灵巧手、多指夹爪开发,可实现精准力值反馈,让机器人能够感知接触力度,轻柔抓取鸡蛋、水果等易损物件,完成装配、组装等精细作业。
作为科敏传感布局长三角机器人产业集群的重要研发支点,中科敏微(常州)研发中心重点面向长三角新能源汽车整车厂、机器人头部企业,布局灵巧手压力传感器、力矩传感器、六维力传感器,以及新能源汽车刹车力传感器等前沿产品。
依托深圳科敏多年车规级传感器量产积累,常州研发中心打通从底层敏感元件设计、工艺开发、标定测试到量产验证的全链条能力,推动高端力传感器国产化替代。
当前全球人形机器人产业加速从原型样机走向规模化量产,力触觉传感器的可靠性、一致性、成本控制成为产业卡点。
中科敏微本次推出的玻璃微熔灵巧手力传感器,提供了一条区别于传统应变片粘接工艺的技术路线,为行业灵巧手力传感提供新的技术范式。
下一步,中科敏微将持续迭代六维力、力矩系列力传感产品,持续深耕具身智能感知底层硬件,以自主原创传感技术助力国产机器人产业高质量发展。(来源:凤凰网财经)

 CN